 Город:


Какие бывают роботы-манипуляторы и как выбрать подходящий тип
Роботы-манипуляторы используют на производстве для операций, где важны точность, повторяемость, скорость и стабильное качество. Они перемещают детали, выполняют сварку, укладывают продукцию на поддоны, собирают изделия, сортируют, упаковывают, наносят материалы, обрабатывают поверхности и помогают автоматизировать участки, где ручной труд становится ограничением для роста выпуска.
Под общим названием «робот-манипулятор» скрываются разные конструкции. Они отличаются количеством осей, рабочей зоной, грузоподъёмностью, скоростью, точностью и назначением. Поэтому выбирать робота нужно не только по массе детали или радиусу действия, а по задаче, которую требуется автоматизировать.
ЭКОСВАР является официальным интегратором роботизированных комплексов. Мы подбираем промышленных роботов под реальные производственные процессы, проектируем роботизированные ячейки, подбираем оснастку, программируем оборудование и запускаем комплексы в работу.
Основной раздел каталога: промышленные роботы.
Что такое робот-манипулятор
Робот-манипулятор — это программируемое устройство с подвижными звеньями, которое перемещает инструмент или изделие по заданной траектории. В зависимости от задачи на робота устанавливают сварочную горелку, захват, вакуумную присоску, шпиндель, дозатор, шлифовальную головку или другое технологическое оборудование.
В промышленности робот обычно работает не отдельно, а в составе комплекса. В такую систему могут входить:
| Элемент | Для чего нужен |
| Робот-манипулятор | Выполняет перемещение инструмента или детали |
| Контроллер | Управляет программами, осями и внешними устройствами |
| Рабочий инструмент | Выполняет сварку, захват, обработку, перенос или укладку |
| Оснастка | Фиксирует изделие в нужном положении |
| Позиционер или стол | Поворачивает, удерживает или подаёт деталь |
| Конвейер или накопитель | Обеспечивает подачу и отвод продукции |
| Датчики | Контролируют положение, наличие детали и безопасность |
| Ограждения | Разделяют рабочую зону робота и оператора |
Грамотная интеграция важна не меньше, чем выбор самого робота. Даже мощный и точный манипулятор не даст нужного результата, если неправильно подобраны захват, оснастка, траектория, зона безопасности или логика работы участка.
Основные виды роботов-манипуляторов
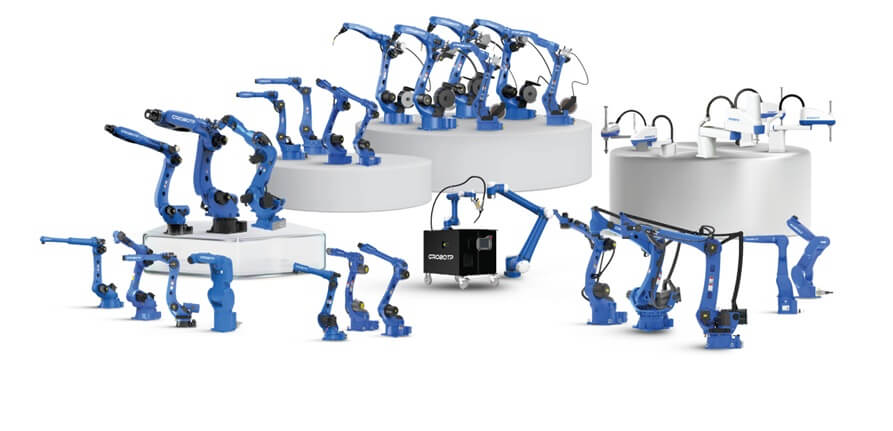
На производстве чаще всего используют четыре группы роботов:
- Шестиосевые промышленные роботы.
- Коллаборативные роботы.
- SCARA-роботы.
- Роботы-палетайзеры.
Каждая группа рассчитана на свой тип задач. Шестиосевые роботы подходят для сложных траекторий. Коллаборативные — для гибкой автоматизации и работы рядом с оператором. SCARA применяются там, где нужна высокая скорость в горизонтальной плоскости. Палетайзеры автоматизируют укладку продукции на поддоны и часто имеют 4 оси, что делает их быстрыми на типовых операциях паллетирования.
Сравнение видов роботов-манипуляторов
| Тип робота | Конструкция | Основные задачи | Главное преимущество |
| Шестиосевой промышленный робот | 6 осей движения | Сварка, резка, перемещение, обработка, загрузка оборудования | Максимальная гибкость траектории |
| Коллаборативный робот | Обычно 6 осей, компактная конструкция | Сборка, упаковка, контроль, перемещение, небольшие сварочные задачи | Простая переналадка и возможность работы рядом с человеком |
| SCARA-робот | 4 оси, высокая скорость в горизонтальной плоскости | Сборка, сортировка, маркировка, перенос мелких деталей | Быстрый цикл и компактность |
| Робот-палетайзер | Часто 4 оси, увеличенная рабочая зона | Укладка коробок, мешков, ящиков, канистр на поддоны | Высокая скорость паллетирования |
Шестиосевые промышленные роботы
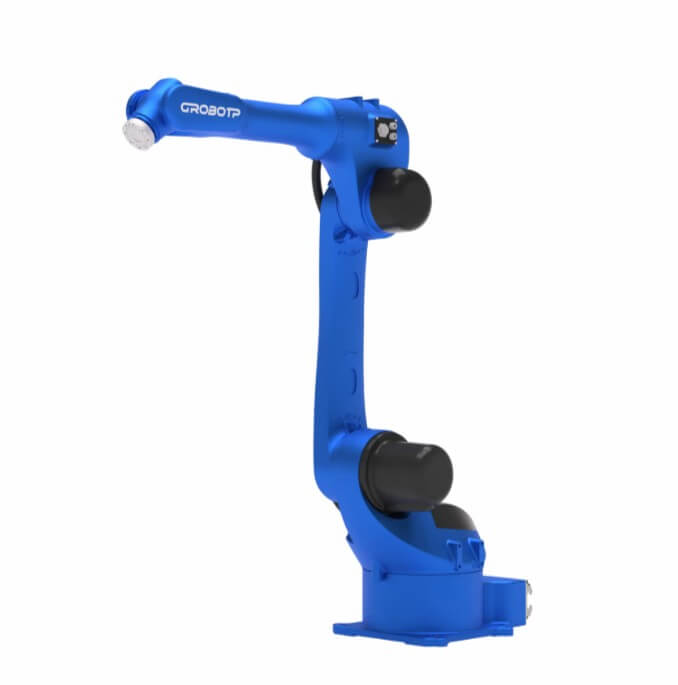
Шестиосевой промышленный робот — универсальный тип манипулятора для сложных производственных процессов. За счёт шести управляемых осей он может подходить к изделию под разными углами, обходить препятствия и выполнять пространственные траектории.
Такие роботы применяют там, где важна свобода движения: при сварке, резке, фрезеровании, шлифовке, полировке, перемещении деталей, загрузке технологического оборудования и работе с изделиями сложной формы.
Где применяются шестиосевые роботы
| Задача | Как используется робот |
| Сварка | Ведёт горелку по заданной траектории и повторяет шов от изделия к изделию |
| Резка | Перемещает плазменный, лазерный или другой режущий инструмент |
| Перемещение | Переносит заготовки между позициями, столами или линиями |
| Обработка | Выполняет шлифовку, полировку, зачистку, фрезерование |
| Загрузка оборудования | Подаёт заготовки и снимает готовые детали в автоматическом цикле |
| Сборка | Устанавливает элементы и выполняет повторяемые операции |
Для сварочных процессов шестиосевой робот может работать вместе со сварочным источником, механизмом подачи проволоки, позиционером, станцией очистки горелки и датчиками контроля шва. Такие решения подходят для серийного производства, где требуется стабильное качество соединений.
Подробнее о сварочных решениях: сварочные роботы.
Преимущества шестиосевых роботов
| Преимущество | Практический эффект |
| Свобода перемещения | Робот работает с деталями сложной формы |
| Универсальность | Один тип манипулятора можно адаптировать под разные операции |
| Точность повторения | Стабильное качество в серии |
| Интеграция с оборудованием | Возможна работа с позиционерами, станками, датчиками и конвейерами |
| Поддержка сложных траекторий | Подходит для сварки, обработки и резки |
Шестиосевой робот выбирают, когда задача требует не просто переноса детали, а точного движения инструмента в пространстве.
Коллаборативные роботы
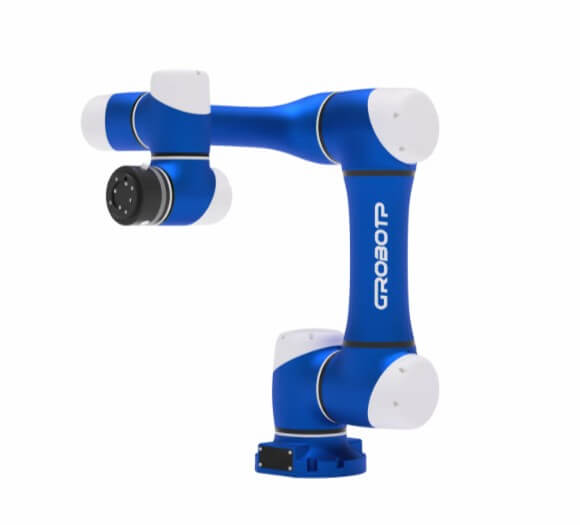
Коллаборативные роботы, или коботы, применяют для гибкой автоматизации производственных участков. Они компактнее классических промышленных роботов, проще в переналадке и удобны для задач, где робот должен работать рядом с оператором.
Коботы хорошо подходят для предприятий, которые выпускают изделия небольшими партиями, часто меняют номенклатуру или хотят автоматизировать отдельный процесс без масштабной перестройки участка.
Раздел каталога: коллаборативные роботы.
Где применяют коллаборативных роботов
| Операция | Пример применения |
| Перемещение | Перенос небольших деталей между позициями |
| Сборка | Установка компонентов, крепёжные операции |
| Упаковка | Перекладка изделий, фасовка, укладка в тару |
| Контроль | Работа с камерой, измерительными устройствами, датчиками |
| Маркировка | Нанесение меток, этикеток, кодов |
| Сварка небольших изделий | Выполнение повторяемых швов при правильно подобранной оснастке |
Когда кобот особенно удобен
Коллаборативного робота стоит рассмотреть, если:
- участок ограничен по площади;
- требуется частая переналадка;
- оператор остаётся частью процесса;
- нагрузка сравнительно небольшая;
- важна простота запуска;
- нужно автоматизировать отдельную операцию без полной реконструкции линии.
Важно учитывать, что кобот не всегда заменяет промышленного робота. Если требуется высокая скорость, большая грузоподъёмность, жёсткость конструкции или интенсивная работа в тяжёлых условиях, чаще выбирают классический промышленный манипулятор.
SCARA-роботы
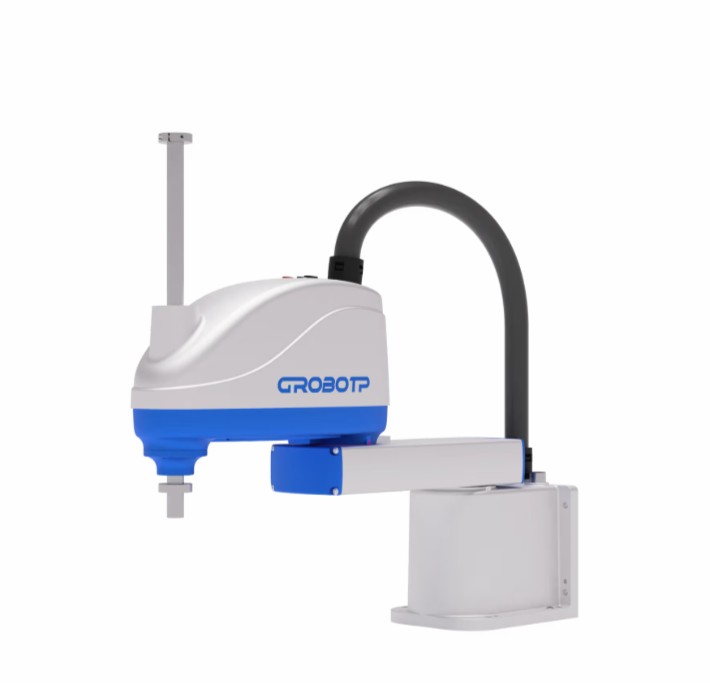
SCARA-роботы используют для быстрых операций в горизонтальной плоскости. Они компактны, точны и хорошо подходят для циклов типа «взять — перенести — установить». Чаще всего такие роботы применяют в сборке, упаковке, сортировке, маркировке и работе с небольшими деталями.
SCARA имеет меньше степеней свободы, чем шестиосевой робот, но именно за счёт простой кинематики он может работать быстрее на типовых плоских операциях.
Раздел каталога: роботы-SCARA.
Типовые задачи SCARA-роботов
| Задача | Почему подходит SCARA |
| Сборка мелких изделий | Высокая повторяемость и короткий цикл |
| Перемещение деталей | Быстрое движение между близкими точками |
| Сортировка | Удобная работа с конвейером или лотками |
| Упаковка | Компактная установка возле линии |
| Маркировка | Точная подача изделия или инструмента |
| Установка компонентов | Стабильное позиционирование в плоскости |
SCARA стоит выбирать, когда изделие небольшое, операция повторяется много раз, а движение происходит в основном сверху вниз и по горизонтали. Если же нужно подводить инструмент под разными углами или работать с объёмной деталью, лучше подходит шестиосевой робот.
Роботы-палетайзеры
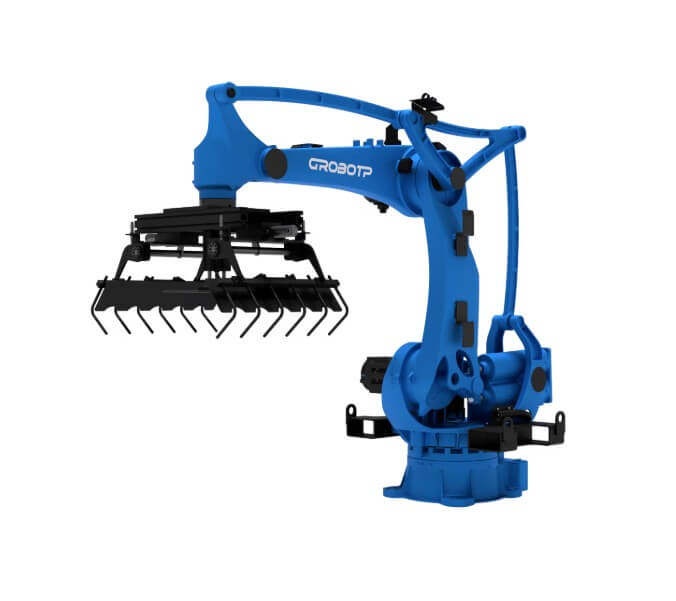
Роботы-палетайзеры предназначены для автоматической укладки продукции на поддоны. Они работают с коробками, мешками, ящиками, канистрами, упаковками и другой тарой. Основная задача такого робота — быстро и аккуратно сформировать паллету по заданной схеме.
Для паллетирования часто используют 4-осевые роботы. Такая конструкция проще и быстрее для вертикально-горизонтальных перемещений, характерных для укладки продукции. Четырёхосевой палетайзер не тратит лишнее время на сложные пространственные движения, поэтому хорошо подходит для высокопроизводительных линий.
Раздел каталога: роботы для паллетирования.
Что могут укладывать роботы-палетайзеры
| Продукция | Примеры |
| Коробки | Упаковка с готовой продукцией, товары массового спроса |
| Мешки | Сухие смеси, гранулы, корма, сыпучие материалы |
| Ящики | Пищевая продукция, комплектующие, тара |
| Канистры | Химическая продукция, жидкости, масла |
| Упаковки нестандартной формы | Изделия, требующие специального захвата |
Почему 4-осевые палетайзеры эффективны
| Особенность | Польза для производства |
| Простая кинематика | Меньше лишних движений при укладке |
| Высокая скорость | Быстрый цикл паллетирования |
| Большая рабочая зона | Удобная работа с поддонами и конвейерами |
| Надёжность | Конструкция рассчитана на повторяемые операции |
| Специализация | Робот оптимизирован именно под укладку продукции |
Палетайзер помогает снизить физическую нагрузку на персонал, ускорить отгрузку, уменьшить ошибки при укладке и сделать формирование паллет одинаковым от смены к смене.
Как выбрать подходящий робот-манипулятор
Выбор робота начинается с анализа задачи. Один и тот же процесс можно решить разными способами, но эффективность будет зависеть от правильного подбора типа манипулятора, инструмента, оснастки и схемы работы участка.
| Критерий | Что нужно определить |
| Операция | Сварка, перемещение, сборка, паллетирование, упаковка, обработка |
| Масса нагрузки | Вес детали, инструмента, захвата или горелки |
| Рабочая зона | До каких точек должен доставать робот |
| Скорость цикла | Сколько изделий нужно обрабатывать за смену |
| Точность | Требования к повторяемости и качеству операции |
| Геометрия изделия | Размеры, форма, центр тяжести, удобство захвата |
| Оснастка | Кондукторы, захваты, столы, позиционеры, накопители |
| Условия работы | Пыль, температура, сварочные брызги, влажность |
| Безопасность | Ограждения, блокировки, датчики, зоны доступа |
| Перспектива развития | Возможность переналадки или расширения участка |
Нельзя выбирать робота только по грузоподъёмности. Важно проверить, сможет ли он достать до всех рабочих точек, выдержит ли нужный темп, подойдёт ли по точности и будет ли удобен для операторов.
Какой робот выбрать под конкретную задачу
| Задача | Подходящий тип робота |
| Сварка корпусов, рам, металлоконструкций | Шестиосевой промышленный робот |
| Сложная траектория движения инструмента | Шестиосевой робот |
| Работа с небольшими партиями | Коллаборативный робот |
| Совместная работа с оператором | Коллаборативный робот |
| Быстрая сборка мелких деталей | SCARA-робот |
| Сортировка и упаковка на конвейере | SCARA или коллаборативный робот |
| Укладка продукции на поддоны | Робот-палетайзер или шестиосевой робот с захватом |
| Высокоскоростное паллетирование | 4-осевой палетайзер |
| Шлифовка, полировка, зачистка | Шестиосевой робот |
| Перемещение тяжёлых деталей | Промышленный робот с подходящей грузоподъёмностью |
| Обслуживание станков | Шестиосевой робот |
Почему важна интеграция роботизированного комплекса
Робот-манипулятор — это только часть решения. Чтобы автоматизация дала результат, нужно правильно связать робот с технологическим процессом.
Например, для сварки важно подобрать:
- сварочный источник;
- горелку;
- подающий механизм;
- позиционер;
- кондуктор;
- систему очистки горелки;
- датчики контроля шва, если они нужны;
- необходимо подобрать сварочные режимы.
Для паллетирования важны другие элементы:
- тип захвата;
- схема укладки;
- конвейер подачи;
- зона формирования паллеты;
- датчики наличия продукции;
- ограждения и безопасность;
- скорость линии.
Для SCARA и коботов критичны точность позиционирования, захват, удобство подачи деталей и простота переналадки. Поэтому при внедрении важно рассматривать не отдельную модель робота, а весь комплекс: от механики и электрики до программы и работы оператора.
Интеграция роботов-манипуляторов в ЭКОСВАР
ЭКОСВАР подбирает и внедряет роботизированные комплексы под задачи конкретного производства. Мы учитываем изделие, технологию, требуемую производительность, доступную площадь, условия цеха и требования к безопасности.
| Этап | Что выполняется |
| Анализ задачи | Изучаем изделие, операцию, цикл и ограничения участка |
| Выбор типа робота | Определяем, нужен шестиосевой робот, кобот, SCARA или палетайзер |
| Подбор оборудования | Выбираем инструмент, оснастку, позиционер, захват, датчики |
| Проектирование | Разрабатываем компоновку роботизированной ячейки |
| Программирование | Настраиваем траектории, режимы и взаимодействие устройств |
| Монтаж | Устанавливаем оборудование на площадке заказчика |
| Пусконаладка | Проверяем цикл, корректируем параметры, тестируем работу |
| Обучение | Передаём персоналу навыки эксплуатации комплекса |
Такой подход позволяет получить не просто установленный робот, а рабочий участок, который выполняет производственную задачу с нужной скоростью и качеством.
Роботы-манипуляторы для предприятий Сибири и Дальнего Востока
ЭКОСВАР работает с промышленными предприятиями Сибири и Дальнего Востока: Новосибирск, Красноярск, Иркутск, Кемерово, Томск, Омск, Барнаул, Хабаровск, Владивосток и другие регионы.
Для удалённых производственных площадок важно заранее продумать компоновку комплекса, доступность обслуживания, обучение персонала и надёжность оборудования. При проектировании мы учитываем реальные условия цеха, график работы, логистику, квалификацию сотрудников и возможность дальнейшего расширения участка.
Краткий вывод
Роботы-манипуляторы отличаются конструкцией и назначением:
- шестиосевые промышленные роботы подходят для сварки, резки, обработки, перемещения и сложных пространственных траекторий;
- коллаборативные роботы удобны для гибкой автоматизации, небольших партий и работы рядом с оператором;
- SCARA-роботы эффективны на быстрых операциях в горизонтальной плоскости: сборке, сортировке, упаковке и переносе мелких деталей;
- роботы-палетайзеры, часто 4-осевые, применяются для быстрой укладки продукции на поддоны.
Если нужно подобрать робота-манипулятор под вашу задачу, отправьте специалистам ЭКОСВАР описание процесса, фото или чертёж изделия, массу детали, требуемую производительность и условия участка. Мы предложим вариант автоматизации и поможем внедрить роботизированный комплекс под ключ.
Запросить ТКП 
Email: Этот адрес электронной почты защищен от спам-ботов. У вас должен быть включен JavaScript для просмотра.
Телефон: +7 (3952) 745-543
Бесплатно по России: 8-800-201-57-43