 Город:


Программирование сварочного робота: способы, этапы и особенности настройки
Программирование сварочного робота — это настройка последовательности действий, по которой промышленный робот выполняет сварку детали: выходит в начальную точку, включает дугу, ведёт горелку по траектории, меняет положение инструмента, завершает шов и переходит к следующей операции. От качества программы напрямую зависят внешний вид шва, стабильность провара, время цикла и производительность всего роботизированного комплекса.
Современный сварочный робот может программироваться несколькими способами. Наиболее распространённый вариант — обучение по точкам через пульт управления. Также всё чаще применяется офлайн-программирование в специализированном ПО, например SprutCAM. Такой подход позволяет подготовить управляющую программу на компьютере, проверить траекторию в цифровой среде и затем перенести её на робота. Это особенно удобно для сложных деталей, где ручной ввод координат занимает много времени.
Компания ЭКОСВАР является официальным интегратором роботизированных комплексов. Мы подбираем промышленных роботов, внедряем сварочные ячейки, выполняем программирование, настройку сварочных режимов и обучение персонала.
Полезные разделы сайта:
Что значит запрограммировать сварочного робота
Запрограммировать сварочного робота — значит задать ему точные команды для выполнения сварочной операции. Робот должен понимать, куда переместить горелку, под каким углом подойти к детали, с какой скоростью вести шов, когда включить сварку, где выполнить паузу, когда перейти к следующей точке и как безопасно выйти из рабочей зоны.
Программа сварочного робота обычно включает:
- координаты рабочих и промежуточных точек;
- траекторию движения горелки;
- скорость перемещения;
- углы наклона инструмента;
- параметры включения и завершения сварки;
- режимы сварочного источника;
- команды взаимодействия с позиционером;
- управление станцией очистки горелки;
- сигналы для внешнего оборудования;
- безопасные подходы и выходы из зоны сварки.
При ручной сварке мастер корректирует движение горелки в процессе работы. Робот действует иначе: он точно повторяет заранее подготовленную программу. Поэтому на этапе программирования важно учесть геометрию детали, доступ к шву, положение оснастки, деформации, последовательность сварки и требования к качеству соединения.
Зачем нужно грамотное программирование
Даже правильно подобранный сварочный робот не даст нужного результата без качественной программы. Манипулятор может иметь достаточную грузоподъёмность, рабочий радиус и точность, но если траектория построена неверно, шов будет нестабильным.
Грамотное программирование позволяет:
- сократить время цикла;
- повысить повторяемость сварки;
- снизить количество брака;
- уменьшить перерасход проволоки и газа;
- исключить лишние движения робота;
- обеспечить безопасные перемещения;
- улучшить внешний вид шва;
- быстрее переналаживать комплекс под разные изделия;
- снизить зависимость от ручной корректировки.
На практике программа должна быть не просто рабочей, а технологически правильной. Робот может пройти по заданным точкам, но этого недостаточно: важно, чтобы горелка находилась под нужным углом, дуга была стабильной, скорость соответствовала режиму, а последовательность швов не вызывала лишних деформаций изделия.
Основные способы программирования сварочного робота
На производстве применяют три основных подхода:
| Способ программирования | Когда применяется | Главное преимущество |
| Через пульт управления типа C | При наладке, обучении по точкам, создании базовых программ | Прямое управление роботом возле ячейки |
| Через пульт управления типа E | При работе с более современным интерфейсом и расширенными функциями | Удобная навигация, визуальная настройка, быстрый доступ к командам |
| Через специализированное ПО, например SprutCAM | Для сложных траекторий, подготовки программы на компьютере | Экономия времени и снижение объёма ручного ввода координат |
На практике эти способы могут сочетаться. Например, основную траекторию готовят в SprutCAM, затем переносят программу на робота и выполняют финальную корректировку через пульт управления.
Программирование через пульт управления
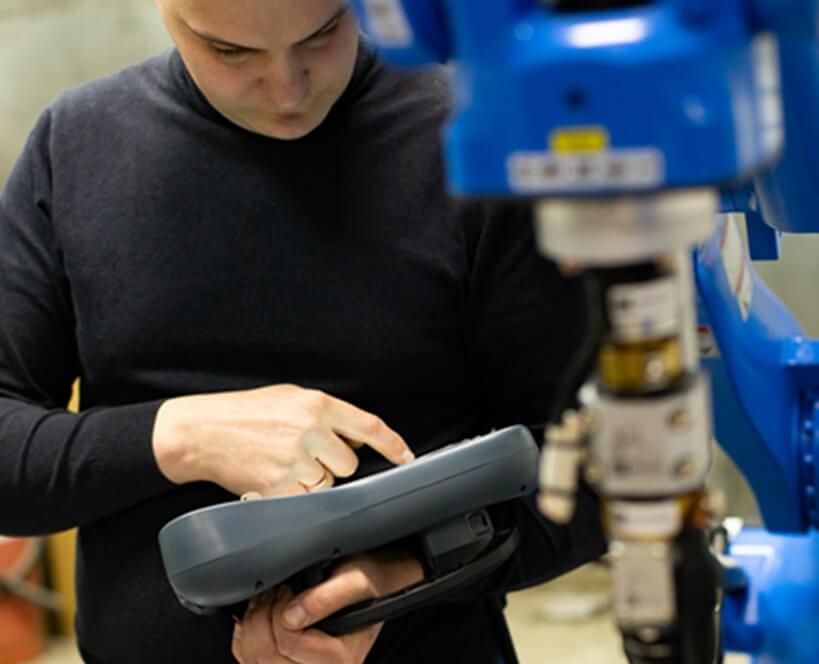
Пульт управления, или teach pendant, — это основной инструмент оператора и программиста при работе со сварочным роботом. С его помощью специалист перемещает манипулятор, записывает точки, задаёт команды, выбирает программы, запускает цикл и контролирует состояние оборудования.
Программирование через пульт часто называют обучением по точкам. Оператор вручную подводит горелку к нужному месту, сохраняет координату, затем переходит к следующей точке. Так формируется маршрут движения робота.
Типовая логика выглядит так:
- Робот переводится в режим обучения.
- Оператор перемещает горелку к начальной точке.
- Координата сохраняется в программе.
- Задаётся команда включения сварки.
- Робот переводится к следующей точке шва.
- Указывается скорость и тип движения.
- В конце шва задаётся команда завершения сварки.
- Добавляются безопасные точки выхода.
- Программа проверяется в тестовом режиме.
- После корректировки выполняется сварка на изделии.
Такой способ удобен для наладки, простых деталей и оперативной корректировки программ прямо на участке.
Пульт управления типа C
Пульт управления типа C применяется для ручного обучения робота, создания программ, редактирования координат и настройки основных команд. Это практичный инструмент для работы непосредственно возле роботизированной ячейки.

Через пульт типа C можно:
- перемещать робота по осям;
- задавать рабочие точки;
- сохранять траектории;
- редактировать координаты;
- устанавливать скорость движения;
- включать и отключать сварочные команды;
- настраивать переходы между точками;
- запускать программу в тестовом режиме;
- корректировать отдельные участки траектории.
Такой формат программирования хорошо подходит для задач, где нужно быстро обучить робота на реальной детали. Оператор видит изделие, положение горелки и может сразу оценить доступность шва. Это особенно важно при настройке первых программ, проверке оснастки и запуске нового изделия в производство.
Пульт типа C удобен для последовательного ввода команд. Специалист пошагово создаёт программу, проверяет перемещения и корректирует положение горелки. При этом качество результата зависит от опыта программиста: нужно понимать сварочный процесс, уметь выбирать углы подхода, избегать столкновений и учитывать особенности конкретной детали.
Пульт управления типа E
Пульт управления типа E используется для программирования и управления роботом через более современный интерфейс. В зависимости от комплектации он может обеспечивать более удобную навигацию по меню, быстрый доступ к параметрам, улучшенную работу с программами и наглядное редактирование команд.
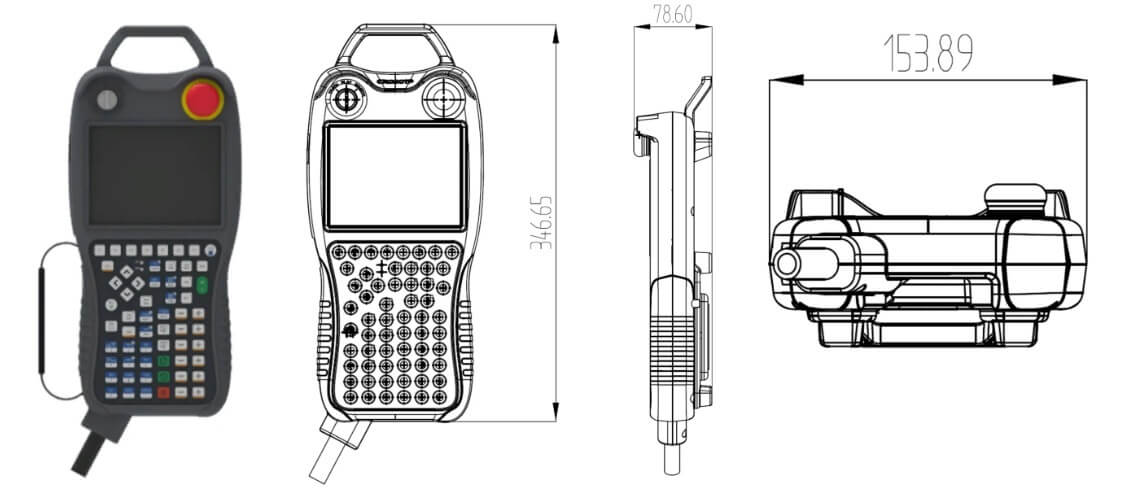
Через пульт типа E выполняются те же основные задачи:
- обучение робота по точкам;
- создание и редактирование программ;
- настройка траекторий;
- управление сварочными командами;
- выбор режимов работы;
- проверка перемещений;
- запуск автоматического цикла;
- диагностика состояния системы.
Главное отличие такого подхода — удобство работы с программами и параметрами. Если оператор часто переключается между изделиями, редактирует траектории или обслуживает несколько программ, более развитый интерфейс помогает сократить время на навигацию и уменьшить вероятность ошибки.
Пульт типа E особенно полезен при работе с роботизированными сварочными комплексами, где помимо манипулятора используются позиционер, станция очистки горелки, датчики, внешние сигналы и несколько сценариев сварки. В этом случае важно быстро контролировать не только движение робота, но и взаимодействие всех элементов ячейки.
Чем отличаются пульты типа C и типа E
Оба варианта используются для программирования сварочного робота, но отличаются удобством интерфейса, логикой работы и возможностями управления. В нашем ассортименте роботы компектуются как пультами типа С, так и пультами типа Е.
| Параметр | Пульт типа C | Пульт типа E |
| Основная задача | Обучение по точкам и базовое редактирование | Программирование, управление и расширенная настройка |
| Формат работы | Последовательный ввод команд | Более удобная работа с меню и параметрами |
| Удобство навигации | Базовое | Более развитое |
| Подходит для | Наладки, простых и типовых программ | Более сложных комплексов и частой переналадки |
|
Корректировка траектории
Работа с внешними устройствами |
Выполняется вручную
Возможна |
Выполняется вручную с более удобным доступом к настройкам
Обычно удобнее при сложной конфигурации ячейки |
Выбор пульта зависит от конкретной модели робота, комплектации и задач производства. Для одних участков достаточно базового обучения по точкам, для других важнее удобное управление большим количеством программ и устройств.
Офлайн-программирование сварочного робота
Офлайн-программирование — это подготовка программы не у робота, а на компьютере. Специалист работает с цифровой моделью детали, оснастки и робота, строит траекторию, проверяет доступность шва и формирует управляющую программу.
Такой подход особенно полезен, если:
- при необходимости предварительного моделирования процесса сварки;;
- в случае большого ассортимента изделий и частой переналадки комплекса;
- ручной ввод точек занимает слишком много времени, а серийность изделия низкая;
- требуется заранее проверить траекторию;
- производство не может надолго останавливать робота для программирования;
- нужно быстро подготовить программу по 3D-модели;
Офлайн-программирование не отменяет финальную наладку на реальном оборудовании. После переноса программы на робота обычно выполняется проверка, корректировка точек, настройка режима и тестовая сварка. Но основная работа по построению траектории выполняется быстрее и удобнее.
Программирование сварочного робота в SprutCAM
SprutCAM — это специализированное программное обеспечение, которое позволяет создавать управляющие программы для промышленных роботов на компьютере. Для сварочных задач оно помогает подготовить траекторию движения инструмента на основе 3D-модели детали и затем перенести программу на робота.
Главное преимущество SprutCAM — сокращение времени на ручное программирование по координатам. Вместо того чтобы последовательно подводить горелку к каждой точке через пульт управления, специалист может построить траекторию в цифровой среде, проверить её и выгрузить управляющую программу.
Возможности SprutCAM для программирования роботов:
- работа с 3D-моделью изделия;
- построение траекторий по геометрии детали;
- проверка доступности шва;
- моделирование движения робота;
- контроль возможных столкновений;
- настройка положения инструмента;
- подготовка управляющей программы;
- перенос программы на промышленного робота;
- сокращение времени наладки на участке.
Для сложных изделий это даёт заметное преимущество. Особенно когда швов много, траектории имеют сложную форму или требуется подготовить несколько программ для разных модификаций продукции.
Пульт или SprutCAM: что выбрать
Выбор способа программирования зависит от задачи. Универсального варианта для всех случаев нет. На простых изделиях быстрее настроить программу через пульт. На сложных деталях выгоднее использовать офлайн-программирование. На деле данные способы применяются вместе и нельзя строго ограничиться программой, т.к. даже при загрузке управляющей программы, необходимо сделать корректировки и ручные настройки с помощью пульта.
| Задача | Оптимальный способ |
| Простая прямая траектория | Пульт управления |
| Быстрая корректировка точки | Пульт типа C или E |
| Первичная наладка ячейки | Пульт управления |
| Сложная геометрия детали | SprutCAM |
| Большое количество швов | SprutCAM + проверка через пульт |
| Частая переналадка по 3D-моделям | Офлайн-программирование |
| Проверка столкновений до запуска | SprutCAM |
| Финальная корректировка на изделии | Пульт управления |
На практике наиболее эффективен комбинированный подход. Программа создаётся в SprutCAM, затем переносится на робота, после чего специалист через пульт выполняет точную адаптацию под реальную оснастку, положение детали и сварочный режим.
Что входит в программу сварочного робота
Программа сварочного робота состоит не только из координат. Она описывает весь технологический цикл: от безопасного подхода к детали до завершения сварки и выхода из рабочей зоны.
В программу могут входить:
- стартовая позиция робота;
- безопасные промежуточные точки;
- рабочие точки начала и конца шва;
- тип движения между точками;
- скорость перемещения;
- команда включения сварки;
- команда завершения сварки;
- параметры сварочного источника;
- работа с позиционером;
- задержки и паузы;
- команды очистки горелки;
- сигналы внешним устройствам;
- переход к следующему шву;
- возврат в исходное положение.
Для сварочного процесса особенно важно правильно настроить не только координаты, но и технологические параметры: ток, напряжение, скорость подачи проволоки, расход газа, угол горелки и расстояние до детали.
Этапы программирования сварочного робота
Процесс программирования обычно включает несколько последовательных этапов.
- Анализ изделия. Специалист изучает деталь, чертёж, материал, толщину металла, расположение швов и требования к качеству. На этом этапе определяется, как удобнее сваривать изделие и нужна ли дополнительная оснастка или позиционер.
- Подготовка оснастки. Деталь должна устанавливаться одинаково от цикла к циклу. Если заготовка смещается, робот будет точно повторять программу, но шов окажется не на месте. Поэтому перед программированием важно проверить фиксацию изделия.
- Выбор способа программирования. Для простой детали можно использовать пульт управления. Для сложной геометрии или большого количества швов целесообразно подготовить траекторию в SprutCAM.
- Создание траектории. При обучении через пульт оператор задаёт точки вручную. При работе в SprutCAM траектория создаётся на основе цифровой модели. В обоих случаях нужно обеспечить правильный угол горелки и безопасный подход к зоне сварки.
- Настройка сварочных команд. В программу добавляются команды старта и окончания сварки, параметры режима, скорость движения и дополнительные действия: очистка горелки, поворот позиционера, ожидание сигнала или переход к следующему шву.
- Проверка без сварки. Перед запуском дуги программа проверяется в холостом режиме. Робот проходит траекторию без сварки, а специалист оценивает зазоры, доступность шва и отсутствие риска столкновения.
- Пробная сварка. После проверки выполняется тестовый шов. По результату корректируются скорость, положение горелки, режим источника и последовательность операций.
- Оптимизация цикла. Когда качество шва подтверждено, программа оптимизируется по времени: убираются лишние перемещения, сокращаются холостые ходы, уточняются точки подхода и выхода.
Что должен знать специалист по программированию
Программирование сварочного робота требует знаний сразу в нескольких областях. Недостаточно уметь перемещать манипулятор по точкам. Нужно понимать сварочный процесс, свойства материала, работу оснастки, безопасность и логику роботизированной ячейки.
Специалист должен знать:
- основы дуговой или лазерной сварки;
- влияние скорости на качество шва;
- правила выбора угла горелки;
- особенности сварки разных материалов;
- работу промышленного робота;
- структуру программ;
- принципы безопасного перемещения;
- работу с пультом управления;
- настройку сварочного оборудования;
- взаимодействие робота с позиционером и датчиками;
- основы офлайн-программирования, если используется SprutCAM.
Чем сложнее изделие, тем выше требования к квалификации программиста. Особенно это важно при внедрении роботизированной сварки в серийное производство, где ошибка в программе может повторяться на большом количестве деталей.
Типичные ошибки при программировании
Ошибки в программе могут привести к браку, увеличению времени цикла или остановке комплекса. Чаще всего проблемы возникают из-за недостаточного анализа детали и спешки при наладке.
Распространённые ошибки:
- слишком малый зазор между горелкой и оснасткой;
- неверный угол наклона горелки;
- лишние холостые перемещения;
- неправильная скорость сварки;
- отсутствие безопасных точек подхода;
- некорректная последовательность швов;
- слабая фиксация детали;
- отсутствие проверки программы без дуги;
- неправильные параметры сварочного источника;
- попытка компенсировать плохую сборку только программой.
Правильный подход — сначала обеспечить стабильную установку детали, затем создать траекторию, проверить безопасность и только после этого настраивать сварочный режим.
Преимущества профессионального программирования
Качественно подготовленная программа делает роботизированную сварку более эффективной. Она помогает не только получить хороший шов, но и ускорить весь производственный цикл.
Преимущества:
- стабильное качество сварки;
- меньше доработок и исправлений;
- сокращение времени цикла;
- экономия сварочных материалов;
- снижение нагрузки на персонал;
- быстрая переналадка под изделия;
- безопасная работа комплекса;
- предсказуемая производительность;
- удобное масштабирование роботизированного участка.
Если предприятие использует несколько похожих изделий, грамотно созданная база программ позволяет быстрее запускать новые партии и снижать время переналадки.
Программирование сварочных роботов в ЭКОСВАР
ЭКОСВАР выполняет внедрение и настройку роботизированных сварочных комплексов под задачи конкретного производства. Мы подбираем оборудование, разрабатываем компоновку ячейки, программируем траектории, настраиваем сварочные режимы и обучаем персонал работе с комплексом.
В рамках проекта мы можем выполнить:
- анализ изделия и сварочного процесса;
- подбор промышленного робота;
- выбор сварочного оборудования;
- разработку логики работы ячейки;
- программирование через пульт управления;
- настройку программ для пультов типа C и типа E;
- подготовку программ с использованием специализированного ПО;
- адаптацию траекторий после переноса на робота;
- настройку режимов сварки;
- тестирование на реальных изделиях;
- обучение операторов и технологов.
Решения для автоматизации сварки представлены в разделе сварочные роботы. Общий каталог роботизированных решений доступен в разделе промышленные роботы.
Вывод
Программирование сварочного робота — один из ключевых этапов роботизации сварки. От программы зависит, насколько точно робот будет вести горелку, как быстро выполнит цикл и каким получится сварной шов.
Для настройки применяются разные инструменты: пульты управления типа C и типа E, а также офлайн-программирование в специализированном ПО, например SprutCAM. Пульт удобен для обучения по точкам и корректировки на реальной детали. SprutCAM позволяет подготовить управляющую программу на компьютере, сократить ручной ввод координат и быстрее работать со сложной геометрией.
Если вам нужно внедрить сварочного робота или подготовить программы под конкретные изделия, отправьте специалистам ЭКОСВАР чертёж, 3D-модель, фото детали, материал, толщину металла и требования к шву. Мы проанализируем задачу и предложим решение для роботизированной сварки.
Запросить ТКП 
Email: Этот адрес электронной почты защищен от спам-ботов. У вас должен быть включен JavaScript для просмотра.
Телефон: +7 (3952) 745-543
Бесплатно по России: 8-800-201-57-43